松尾研究所×川崎重工、ヒューマノイド「Kaleido9」の重量物運搬デモに成功――Physical AIの社会実装へ
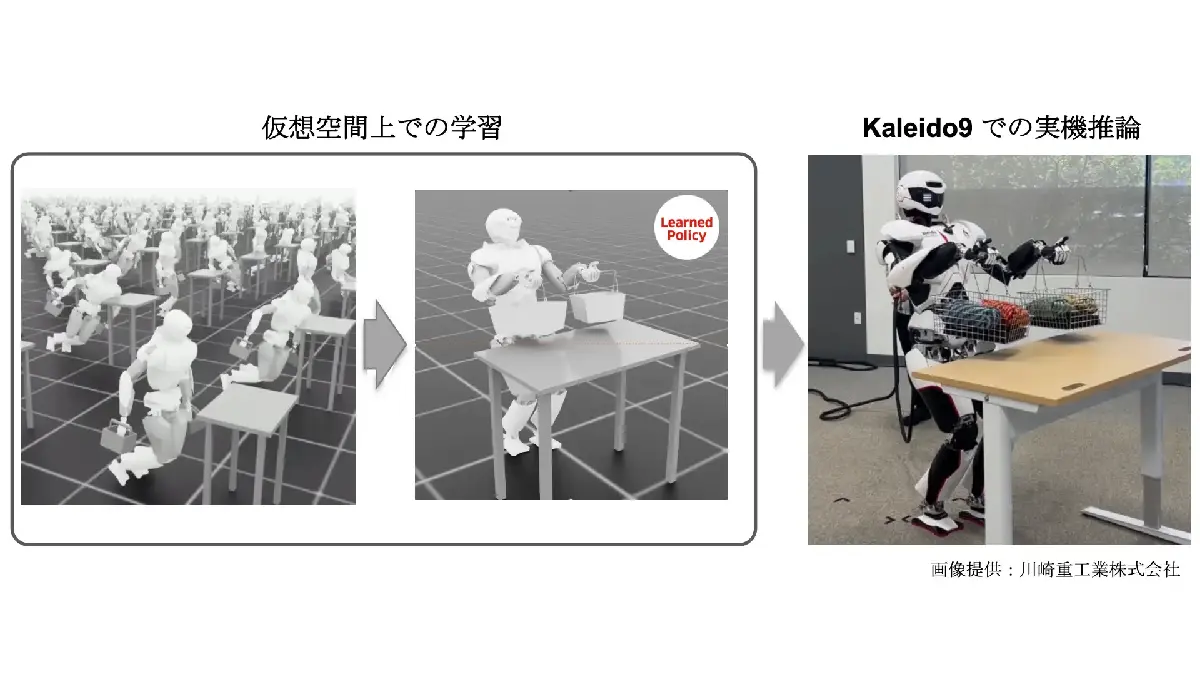
株式会社松尾研究所(以下、松尾研究所)と川崎重工業株式会社(以下、川崎重工)は、川崎重工が開発するヒューマノイドロボット「Kaleido9」に対する強化学習Policyを共同開発した。NVIDIAのシミュレータを活用したSim2Real(シミュレーションから実環境への移行)のプロセスを構築し、開発着手から6週間で学習から実機検証までの一連のフローを完成させた。
その成果として、2026年5月に米国カリフォルニア州サンノゼで開催された「Kawasaki Physical AI Center San Jose」の開所式において、Kaleido9が合計約50ポンド(約22.7キロ)のカゴを両手で持ち上げ、机上に配置する重量物運搬デモに成功した。
強化学習から実機推論までのプロセスを6週間で構築
今回の取り組みは、川崎重工が展開する「Physical AI Ready」の技術力と、松尾研究所が培ってきた深層学習・強化学習領域の研究力を組み合わせ、ヒューマノイドロボットにおける高度な実機制御技術の獲得・実証を目指したものだ。
両社は、NVIDIAのシミュレータ上で強化学習を行う環境を構築。ハードウェア・ソフトウェアの仕様理解から、実機推論アーキテクチャの設計、学習から実機推論までの全体フローを6週間で完成させた。
また、川崎重工が強みとする高トルク制御や高剛性のハードウェア性能を生かすAIモデルを開発。Kaleido9が合計約22.7キロのカゴを両手で保持し、安定して机上に配置する連続的な動作制御を実機上で実現した。
プロジェクトでは、羽田の実験拠点「KAWARUBA」での検証を経て、米国サンノゼでの実演デモまでを約6週間で実施。シミュレーションによる学習から実機検証、デモまでを一気通貫で進めた。
医療・介護から製造、物流、建設まで社会実装を目指す
両社が開発を進める背景には、高齢化に伴う労働力不足などの社会課題がある。AIとロボティクスを融合したPhysical AIを活用し、人の判断や行動を安全かつ効率的に支援する技術の社会実装を目指している。
川崎重工は「Kawasaki Physical AI Center San Jose」において、まず医療・介護分野に注力。来院から診察、治療、手術、術後ケアまでを支援する「病院ワンストップソリューション」の確立を目指すとともに、半導体や自動車などの産業分野、ニューモビリティ領域への展開も進めるとしている。
松尾研究所と川崎重工は今回の成果をもとに、Physical AI領域における技術開発と社会実装をさらに加速する。今後は医療・介護に加え、製造、物流、建設など幅広い産業分野へのソリューション展開を目指し、エコシステムの創出にも取り組む方針だ。
関連リンク:プレスリリース
(TOMORUBA編集部)